Pequeños robots combinan músculo vivo e hidrogel para saltar y caminar en laboratorio
ETH Zúrich divulga un diseño que une tejido de ratón con un soporte blando: los prototipos miden unos 1,5 centímetros y una versión salta alrededor de cinco milímetros.
Por qué confiar en Pulso Diario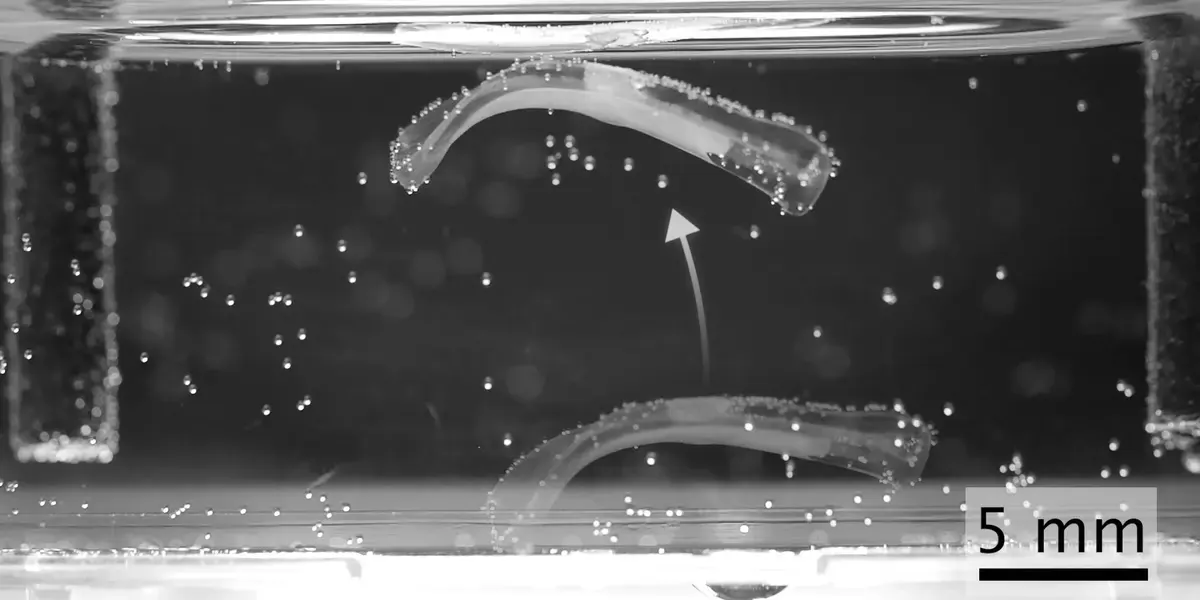
En estos robots, la parte viva es el tejido muscular cultivado a partir de células de ratón. El soporte es artificial: un hidrogel, material rico en agua que puede deformarse. La investigación estudia cómo diseñar ambas partes juntas para que la contracción del tejido se convierta en un movimiento mayor del conjunto.
Un estudio de septiembre difundido en octubre
ETH Zúrich presentó el trabajo el 22 de octubre. El artículo científico se publicó en Nature Communications el 11 de septiembre: la noticia reciente es su difusión institucional, no una publicación científica de esta semana. El equipo diseñó mediante simulaciones la disposición del músculo y las propiedades del soporte, fabricó los componentes y contrastó su comportamiento en el laboratorio.
Fuentes: [1] ETH Zúrich · diseño conjunto de músculo y soporte · [2] Nature Communications · estudio original de robots biohíbridos
El contacto entre tejido y soporte importa
El soporte incorpora pequeños surcos que ayudan a fijar el tejido y orientar sus fibras. Esa unión facilita transmitir la fuerza de contracción. Los autores informan de una amplitud de movimiento hasta once veces mayor que en diseños anteriores con un volumen de músculo comparable. Es una comparación entre sistemas experimentales concretos; no significa once veces más fuerza ni una ventaja demostrada frente a todos los motores.
Fuentes: [1] ETH Zúrich · diseño conjunto de músculo y soporte · [2] Nature Communications · estudio original de robots biohíbridos

Ilustración editorial original
Movimientos pequeños pero medibles
Los componentes tienen unos 1,5 centímetros de longitud. Una contracción eleva una versión alrededor de cinco milímetros sobre el fondo del recipiente, aproximadamente un tercio de su longitud. Otra camina a 6,2 milímetros por segundo. El equipo también mostró natación y agarre. Son demostraciones de movimiento en condiciones controladas, no tareas de un robot que funcione de manera independiente fuera del laboratorio.
Al cargarlo te conectarás con YouTube (Google), sujeto a su política de privacidad.
Fuentes: [1] ETH Zúrich · diseño conjunto de músculo y soporte
El tejido necesita seguir vivo
Los prototipos dependen de una solución nutritiva. Escalar el diseño exige resolver cómo aportar oxígeno y nutrientes y retirar residuos de tejidos mayores, además de controlar la variación natural entre cultivos. Los investigadores sitúan todavía lejos un funcionamiento prolongado fuera del laboratorio. La propia necesidad de mantener el músculo distingue este enfoque de fabricar y almacenar una pieza mecánica convencional.
Fuentes: [1] ETH Zúrich · diseño conjunto de músculo y soporte · [2] Nature Communications · estudio original de robots biohíbridos
Un músculo útil para robótica se diseña junto a lo que debe mover
La contribución más interesante es tratar tejido y soporte como un solo problema de diseño. A nuestro juicio, esa idea merece atención aunque los movimientos sean diminutos. Su posible utilidad práctica dependerá también de mantener vivo el tejido y conseguir resultados repetibles entre cultivos; una mejora de recorrido no resuelve automáticamente esas otras exigencias.
Opinión de Pulso Diario · elaborada a partir de los hechos y fuentes citadosComentarios · ¿qué duda te queda?
¿Qué dato te ayudaría a entender mejor esta noticia? Comparte tu pregunta o señala un posible error con su fuente. Usaremos las dudas para orientar nuevas explicaciones, sin prometer una respuesta individual.
Los comentarios se revisan antes de publicarse. Respeta a los demás, aporta argumentos y evita publicidad o datos personales. Puedes eliminar tus propios comentarios.
Google se cargará al pulsar. Privacidad.
Has accedido con Google.
Más en Ciencia
La página es de Google. La aplicación que pide leer tu correo puede no serlo
Un estudio de 37 galaxias enanas calcula que conservan solo una pequeña parte de su oxígeno
La NASA prevé para hoy la reentrada de Swift tras casi 22 años de observaciones
ESCAPADE prepara dos sobrevuelos de la Tierra para impulsarse hacia Marte el 7 y el 9 de noviembre
La NASA consulta a la industria cómo prolongar la vida del Hubble o preparar su retirada
Dos satélites empiezan a separar dónde y cuándo cambia la conexión magnética entre el Sol y la Tierra
Videojuegos y cerebro: qué sabemos del aprendizaje y las recompensas que nos hacen volver
Una nanovacuna con más señales tumorales refuerza la respuesta defensiva en ratones
Un microscopio sigue gotas de grasa dentro de células vivas con 19,2 imágenes tridimensionales por segundo
Spora reúne imágenes de tejidos de 5.477 pacientes para comparar estudios y modelos de IA
Un meteorito de más de 4.100 millones de años abre una ventana a la corteza primitiva de Marte